Motor Kontrol etiketine sahip kayıtlar gösteriliyor. Tüm kayıtları göster

11 Ocak 2024 Perşembe

Ardışık Kutuplu Daimi Mıknatıslı Elektrik Motoru : Üst Düzey Performans İçin Geleceğe Yönelik Tasarım

Son yıllarda, sabit mıknatıslı elektrik makineleri, yüksek güç yoğunluğu, yüksek verimlilik seviyesi ve yüksek güvenilirlik gibi sayısız avantajları nedeniyle çok çeşitli endüstriyel uygulamalarda önemli ölçüde popülerlik kazanmıştır. Ancak, son ekonomik krizler motor maliyetlerini önemli bir rekabet faktörü haline getirmiştir. Mıknatısların fiyatı, dengesiz malzeme arzı nedeniyle artmıştır [1]. Maliyetteki bu artış, sabit mıknatıslı makineleri olumsuz etkileyerek maliyet-etkinlik kriterlerini düşürmüştür.

Bu sınırlamayı karşılamak üzere, ardışık kutuplu daimi mıknatıslı makineler (CPM: Consequent Pole Permanet Magnet Machines) gibi alternatif topolojiler araştırılmış ve bunlar Rotor Yüzeyinde Sabit Mıknatıslı motorlar ( SPM :Surface Permanet Motor) için uygun adaylar olarak temayüz etmişlerdir. Aslında, adından da anlaşılacağı gibi, CPM'de, ek kutuplar olarak görev yapan ferromanyetik parçaların yardımıyla, aynı mıknatıslama yönüne sahip mıknatıs kutupları sürekli yön değiştirir bir düzende tasarlanırlar. Sonuç olarak, motor Şekil 1 (b)'de gösterildiği gibi mıknatıs miktarı olarak yarıya düşecek şekilde oluşur.

SPM (a) ve CPM (b)'e ait Rotor Konfigürasyonları


Motor Tasarım Özellikleri

Aşağıda, aynı geometrik parametreleri paylaşan ancak manyetik kutup sayısına göre farklılık gösteren iki elektrik motoru incelenmektedir: 10 mıknatıs ile karakterize edilen SPM ve 5 mıknatıs barındıran CPM. Stator, çift katmanlı konsantre sargı konfigürasyonu ile karakterize edilmiş ve özellikleri her iki yapı için de aynı tutulmuştur. Rotor ve stator çekirdekleri M36'dan oluşurken mıknatıs malzemesi N4212'dir. Motor özellikleri aşağıdaki tabloda gösterilmektedir.

Tablo: Motor Özellikleri CPM & SPM


EMWorks Çözümü ve Sonuçları

EMWorks2D'nin SOLIDWORKS’te hareket analizi ile birleştirilmiş geçici hal/tranzient manyetik incelemesi , 2D konfigürasyona dayalı olarak yüksüz ve yüklü koşullar altında her iki model performansını simüle etmek ve karşılaştırmak üzere aşağıdaki adımlarda gerçekleştirilmiştir.
 
Yüksüz Analiz

Şekil 2: CPM & SPM için Vuruntu Moment Eğrileri

Vuruntu momenti (cogging torque) açık devre koşullarında değerlendirilen ve mıknatıslar ile stator dişleri arasındaki etkileşimden kaynaklanan önemli bir parametredir. Bu moment yük altında çalışma sırasında dalgalanmaların artmasına neden olabileceğinden istenmeyen bir durum olarak kabul edilir. Şekil 2'de her iki topoloji için öngörülen vuruntu momenti gösterilmektedir. Grafikten, CPM'nin tepeden tepeye vuruntu momentinin SPM'ye kıyasla belirgin şekilde azaldığı görülmekte olup mıknatıs miktarı yarıya düştüğü için bu sonucun meydana gelmesi olağandır.

Şekil 3 : CPM ve SPM için Faz Ters EMF Karakteristikleri

Şekil 3, her iki ters elektromotor kuvveti (back EMF)’ne ait dalga biçiminin de 500 rpm hızda sinüzoidal bir şekil aldığını göstermektedir. SPM motoru tarafından üretilen maksimum ters EMF'nin CPM topolojisinden %17,7 daha yüksek olduğu fark edilebilir.


Yüklü Analiz

Şekil 4:  SPM & CPM için Faz Akı Bağlanımı Eğrisi

Şekil 4, yük altında her iki makine için faz akı bağlanımına ait dalga şekillerini göstermektedir. Burada stator sargısı 20 A'e eşit bir akımla beslenmiştir. SPM'nin maksimum akı değeri 0,186 weber'dir. Öte yandan, demir kısımların güney kutbu olarak işlev gördüğü CPM'de maksimum akı değeri 0,175 Wb'ye ulaşır.
Şekil 5: SPM & CPM için Elektromanyetik Moment Eğrisi

Ardışık kutuplu motorun (CPM ) yük altındaki performansı, elektromanyetik momentin tahmin edilmesi üzerinden değerlendirilir. Moment açısı, amper başına maksimum moment karşılık gelen çalışma noktası değerine ayarlanır. Şekil 5, her iki makine topolojisi için, meydana gelen elektromanyetik moment konumlarının tahmine dayalı karakteristik özelliklerini göstermektedir. SPM için ortalama moment 22,7 Nm iken, CPM durumunda 17,9 Nm'ye eşittir.

Şekil 6: SPM için Yüksüz Çalışmada Akı Dağılımı


Şekil 7: CPM için Yüksüz Çalışmada Akı Dağılımı


Şekil 6 ve 7, bahsedilen topolojilerin manyetik akı çizgisi dağılımını ve akı yoğunluğu haritalamasını göstermektedir. SPM'nin CPM'ye kıyasla daha yüksek bir doygunluk seviyesi tanımladığı fark edilebilir, çünkü bu topolojde CPM’in iki katı mıknatıs miktarı kullanılmaktadır. Kutup malzemesindeki değişikliğe rağmen toplam oluk ve kutup sayısı aynı kaldığından, akı çizgileri her iki makine için de benzer davranış sergilemektedir.

Sonuç
Geleneksel rotor yüzeyinde sabit mıknatıslı motor ile ardışık kutuplu bir motor arasında sonlu eleman analizine dayalı bir karşılaştırma, açık devre ve akım ikaz modlarında oluşturulmuştur. EMWorks2D platformu ile moment, ters EMF, akı bağlanımı ve akı yoğunluğu gibi elektromanyetik özellikler tahmin ve analiz edilmiş ve karşılaştırılmıştır. Sonuç olarak, ardışık kutuplu makinenin (CPM ), makul bir fiyatla ilginç performans seviyelerini karşıladığı için geleneksel motorlara verimli bir alternatif olduğu sonucuna varılmıştır.

2 Ocak 2023 Pazartesi

Endüstride Kablosuz Teknolojiler

Her ne kadar kablolu iletişim standart olsa da endüstride standart olarak, kablolu  bağlantıların  engel olduğu veya nispeten yüksek maliyet gerektirdiği ya da hiç mümkün olmadığı çok farklı uygulamalar vardır. Bu durumlarda, hava yoluyla yani kablosuz iletişim bir alternatiftir.

Bu teknik dokümanda, "kablolu mu yoksa kablosuz mu?" sorusunun ciddi şekilde sorulduğu tipik uygulama halleri detaylı şekilde anlatılacaktır. Ayrıca uygulamalar için geliştirilmiş olan  kablosuz sistemlerden bahsedilecektir.

 Özel Konutlarda ve Sanayide Kablosuz Haberleşme :

Tüketici elektroniği pazarında, yerel kablosuz uygulamalarının kullanımı yaygınlaşmıştır. Çok sayıda uygulama arasında şunlar sayılabilir: TV uzaktan kumandası, WLAN,  otomobil anahtarları, garaj kapıları, temassız ödeme.... Bu alanda çeşitli standartlar mevcuttur: WLAN, Bluetooth, RFID, NFC ve diğerleri.

Anlaşılabilir nedenlerden ötürü, sanayide kullanılabilirlik konusunda özel konutlara kıyasla daha yüksek beklentiler söz konusudur. Ayrıca, burada parazit frekanslarının oluşması daha muhtemel, ve daha uzun menziller gerekli olup,  farklı  kablosuz sistemlerinin bir arada var olması gerekliliği söz konusudur.

Buna ek olarak, kısa tepki süreleri ve düşük enerji tüketimi gibi sektöre özgü diğer gereklilikler de vardır. Uygulama profiline bağlı olarak, patlayıcı alanlarda çalışmaya ve yüksek emniyet gerektiren uygulamalara  uygunluk da gerekli olabilmektedir.

 Noktadan Noktaya Bağlantı mı yoksa Kablosuz Ağ mı?

Sanayide kablosuz teknolojinin kullanımında ortaya çıkan temel mesele, kontrol edilebilir sayıda son kullanıcıya sahip bir noktadan noktaya bağlantının mı yoksa çok sayıda katılımcıya sahip olan bir kablosuz ağın mı kurulması gerektiğidir. Elinizdeki bu teknik makale noktadan noktaya bağlantı şeklinde gerçekleştirilen kablosuz ağ anahtarlama cihazları konusuna değinmektedir. 

Kablosuz  Ağ  Anahtarlama Cihazlarının tipik uygulamaları

"Kablosuz" teknolojilere ait saha deneyimi, sanayide kablosuz anahtarlama cihazlarının uygulama yelpazesinin son derece geniş olduğununu  ancak yine de "kümeleşme” ye yani farklı uygulama profilleri şeklinde gruplaşmaya doğru bir yönelimin olduğunu göstermektedir. Bu uygulama profillerine bakalım: 

Döner Elemanlar

Takım tezgahlarının döner tablalarındaki kenetleme elemanları ve iş parçaları, doğru kenetleme işlevi yönünden izlenmelidir. Kablosuz anahtarlama cihazlarının kullanımı (örn. bir kenetleme elemanının son konumu bilgisi için), yoğun aşınmaya maruz kalan sürtünme halkalarının kullanımını gereksiz kılabilir. Kablosuz sistemler, döner tablalar üzerindeki taşıyıcı kayış konumunu veya döner tablanın kendi konumunu sorgularken benzer görevleri yerine getirir.

Çok Boyutlu Hareketli Elemanlar

Robot kollar ve diğer üç boyutta hareket edebilen ünitelerde  kavrayıcıya, alete veya yük taşıma sistemini besleyen kabloların reglajı özellikle karmaşıktır.  Burada 3 boyutlu zincir kılavuzlarına sahip olan  harici (ve aşınmaya müsait ) kablo paketlerine veya  kablosuz bağlantıya ihtiyacınız olacaktır.

Bu durumda kablosuz anahtarlama cihazlarına ve sensörlerini tercih eden işletmeler genellikle yükleme sistemleri ve mobil vinçlerin yanı sıra montaj ve ürün işleme ve sevk sistemleri üreticileridir. 

"İç mekanda" Yüksek Tesisat  Maliyetleri

Kurulumu anahtarın kendisinden çok daha pahalı olan endüstriyel anahtarlama cihazları vardır. Basit bir örnek, forklift sürücüleri de dahil,  çalışanların bir hol kapısını açmak ve kapatmak için kullandığı tavana monteli bir çekme anahtarıdır. Ayrıca montaj hatlarında da bu tür durumlar yaygındır. Bir kablosuz anahtar buraya kolayca ve esnek bir şekilde kurulabilir.

Büyük "Dış Mekan" Mesafeleri

Kurulum maliyeti  ile cihaz maliyetleri arasındaki fark, akaryakıt depolarındaki alarmlar veya açık hava tesislerindeki erişim kontrolleri gibi dış mekan uygulamalarında daha da büyük olabilir. Bu tür yerlerde kablosuz çözümlere yer verilmelidir. 


Hareketli /Mobil Uygulamalar

Kablosuz işletim cihazları öncelikle intralojistikte kullanılmaktadır. Operatör, örneğin sipariş toplama işlemini onaylamak için bunları yanında taşır. Ya da kapıları açmak veya siparişleri kabul etmek için forkliftlere monte edilirler. Diğer uygulama örnekleri, kamyonları rampada durdurmaya yarar tekerlek takozları ve intralojistiğin ötesinde, makinelerde esnek kurulum modlarında çalışmada iş gören hareketli işletme cihazlarıdır.


 Esnek /Modüler Sistemler:

 Makineler giderek artan bir şekilde modüler tasarıma sahip olmaktadır. Bir örnek: önde gelen bir üreticinin bükme makineleri isteğe bağlı olarak bir iş takım şarjörü ve ilaveten iş cihazı (robot) ile çalıştırılabilir ve daha sonra bir vardiya boyunca operatör olmadan çalışabilir. Şarjör sadece mekanik olarak kilitlenir, ilgili makine ile iletişim radyo ile sağlanır.


Kablolarda Hasar Oluşma Riski

Dökümhaneler gibi yüksek sıcaklıkta çalışan işletmeler ve yine kaynak istasyonlarında, ayak şalterlerinin kabloları kaynak ve döküm sıçramalarından zarar görebilir - bu, uygulamada sıklıkla karşılaşılan bir sorundur. Sac metal işlemede, düşen saclar nedeniyle kablo kopması riski vardır. Her durumda, kablosuz ayak şalterleri, arızalı ayak şalteri kablolarından kaynaklanan üretim kesintisi riskini en aza indirir.

Ergonomi ve Güvenlik

 Ayak şalterleri geniş çalışma alanına sahip ekipmanlarda (örn. abkant preslerde) kumanda elemanı olarak kullanıldığında, kablosuz şalterler ergonomiyi ve iş güvenliğini artırır. Bunlarla çalışma durumunda, operatörün  kumanda hattı iletkenine takılma riski yoktur ve ayrıca her seferinde en uygun yere yerleştirilmeleri daha kolaydır.

Değişken Konumlarda Sayma/Sorgulama

 Üretim hatları genellikle üretilen veya hatta verilen bileşenlerin sayısını sürekli olarak sayan sayaçlarla donatılmıştır. Dokunmatik yaylı veya radyo sensörlü radyo konum anahtarları bu amaç için idealdir. Herhangi bir yere çok kolay bir şekilde monte edilebilirler. 

 Binaların Erişilmesi Zor Alanları

 Endüstriyel ve idari binalarda kablosuz şalt cihazları için çok sayıda uygulama vardır - örneğin, havalandırma kapaklarının izlenmesi, acil çıkışların konumunun izlenmesi veya tavan pencerelerinin konumunun sorgulanması. Kablosuz iletişimin avantajı, kablo tesisatı gerekmediği için anahtarların veya sensörlerin basit ve esnek kurulumudur.

Güç/sinyal Bağlantısı Olmayan Uygulamalar

Kimyasal üretim tesislerindeki veya enerji üretiminde (petrol ve gaz) vanaların izlenmesi, yakınlarda elektrik bağlantısı olmaması nedeniyle genellikle zorluk arzeder.  Aynı durum yakıt depolarındali denetim şaftları ve limanlardaki "demirleme" sistemleri (demirleme halatları) için de geçerlidir. Her durumda, olumsuz çevresel koşullar nedeniyle genellikle "ekstrem" tasarımlı kablosuz şalt sistemi, kablolu varyantlara göre açık avantajlar sunar.

Sistem Tanımı: 

Kablosuz Anahtarlama Cihazları ve Kablosuz Alıcılar

Tüm bu uygulamalarda sistem kabaca üç öğe takımından oluşmaktadır:

  • Kablosuz Anahtarlama Cihazı
  • Anahtarlama Dolabında Yeralan Kablosuz Alıcı
  • Anten

Kablosuz Anahtarlama Cihazı esasen kablolu özellikteki bir cihaztan türetmedir ve radyo iletişim modülü ile birleştirilir. Bu cihazlar farklı tasarımlarda olabilir ve endüstride sıklıkla kullanılan cihazların hepsini içerir: Konum şalteri, kablolu aç kapa anahtarı, ayakşalteri, sensörler, komut cihazları vs..


Sayısal değerlendirme birimleri, diğer şeylerin yanı sıra,  merkezi kontrol ünitesine bağlanabilen kablosuz  anahtarlama cihazı sayısı bakımından farklılık gösterirler. 

 Kablosuz Haberleşme Modülü : Entegre mi yoksa Ayrı mı?

Modern kablosuz anahtarlama cihazlarında, kablosuz modülü anahtar muhafazasına entegre edilmiştir. Kablo girişlerinden vazgeçilerek anten için gerekli alan bırakılmış olmaktadır. Buna ek olarak örneğin geleneksel konum anahtarlarının kablosuz özellikli hale getirilebildiği kompakt üniversal kablosuz anahtarlama cihazları da piyasada çokça bulunmaktadır. Bunlarda gönderici birim, harici bir gerilimsiz kontak aracılığıyla alıcı üniteyle bağlantı kurmaktadır. 


23 Mart 2017 Perşembe

Yol Verme (Start ) Kondensatörleri

Motor yol verme kondensatörleri kısaca izah etmek gerekirse, motor yol alma momentini artıran ve motorun sık aralıklarla durup kalkmasına izin veren özellikteki kondensatörlerdir. Bir motor yol verme kondensatörü motorun belli bir hıza ulaştığı ana dek devrede kalır ki bu değer yaklaşık nominal hızın % 75’ i mertebelerindedir. Daha sonra, istene hıza ulaşıldığında bu kondensatörler santrifüj (merkezkaç) prensibiyle çalışan bir anahtar yardımı ile devreden çıkarılacaktır. Bu aşamadan sonra motor işletme kondensatörü ile birlikte daha yüksek verimlilikte çalışmasına devam edecektir. 
Yol Verme Kondensatörünün Bağlantı Şekli

Motor yol verme kondensatörlerinin 70 µF üzerinde olanları dört ana sınıfta toplamak mümkündür: 125, 165, 250,330 Volt. Örnek olarak 250 voltta 88-108 µF’lik bir yol verme kondensatörünü verebiliriz. 

20 µF üzerindeki yol verme kondensatörleri her zaman için polarize olmayan alüminyum elektrolit kondensatörlerdir. Bu kondensatörlerin elektrolitleri katı olmayan özellikte olduğundan kısa motor yol verme sürelerinde tercih edilirler. 

Santrifüj anahtarlar bozulursa motor düzgün çalışmayacaktır. Eğer anahtar açık durumda kalmaya devam eder ise, yol verme kondensatörü devrede olmadığından motorun yol alması mümkün olmayacaktır. Eğer anahtar sürekli kapalı kalacak olursa yol verme kondensatörü sürekli devrede olacağından bu sürekli motor akımı kondensatörün bozulmasına yol açacaktır. Bir motor eğer yol almıyor ise anahtardan ziyade yol verme kondensatörünün bozulmuş olma ihtimalinin daha yüksek olduğunun bilinmesinde fayda olacaktır.

19 Ocak 2017 Perşembe

Güç Elektroniği ve Motor Sürücüleri (Soru Cevap Şeklinde)

Güç elektroniği ve motor sürücülerinin kontrolü, elektrik makineleri , doğrultucular, otomatik kontrol ve mikroelektronik gibi alanların tümünü ilgilendirmektedir. Elektrikli tahrik sahasının inceliklerinin anlaşılabilmesi ve geliştirilmesi bu farklı disiplinlerin optimal şekilde terkibinin yapılabilmesiyle münkün olabilir. Teorik ilişkilerin bir bütüne ulaştırılabilmesi için elimizden geldiğince sizlere soru cevap şeklinde hazırlayacağım bu çalışmayla, endüstriyel bir planlama ve ölçeklendirme çalışmasında eksiksiz bir çözümleme kabiliyeti kazanacağınıza inanıyorum. Sorularımızı sıralamaya başlayabiliriz: 

Elektromekanik Prensipler

1- Mekanik hareket denklemlerini bir örnekle açıklayınız. 
Bu denklemler, ivmelenme torkunun mil devrinin zaman içerisindeki değişimiyle orantılı olduğunu söyler. Bu formülde oransal katsayımız sistemin atalet momentidir. Şimdi çoğu kişi bilmeyebilir ama eskiden dedelerimizin kullandığı kollu zımpara taşları vardı. Bu kol çevrilince kocaman yuvarlak, tekerleğe benzeyen bir zımpara taşı dönerek bıçak orak vs gibi aletleri bilememizi sağlardı. (Memlekette bizim orada kösdere derler. Babamın motorlu olanından var.) 

Kollu Zımpara Taşı (Kösdere ) 
Bu zımpara ( bileği ) taşını kolu çevirerek döndürmeye başladığımızda yarıçap üzerinden sabit bir tahrik kuvvetine maruz kalan taşın hızı doğrusal olarak artmaya başlayacak, bu kuvveti kaldırdığımızda ivmelenme ve dolayısıyla hız değişimi giderek azalıp sıfır olacaktır. Bu tabii ki taşın hızının duracağı anlamına gelmez , aksine sadece (iyi yataklanmış bir bilye sistemine sahip ise ) mil hızı sabit kalacak bu sabit hızda dönmeye devam edecektir. İdeali bırakıp fiziksel dünyaya dönersek, zımpara taşına uygulanan tahrik kuvvetinin sürtünme kuvveti kadarlık bir kısmı eksilecektir ki bu durumda hızlanma için kalan net kuvvet , çok ciddi şekilde küçük bir değerde olacaktır. Küçük bir zımpara taşının, büyük bir taşa kıyasla, her iki durumda da eşit büyüklükte uygulanan tahrik kuvveti altında belli bir dönme hızına daha çabuk ulaşması sistemin atalet momentini daha önemli hale getirmektedir. 

2-İş makinelerinde kullanılan motorlar belli bir hız seviyesine nasıl getirilirler? 
Dönme sayısındaki artışın en fazla olduğu hal, ivmelenme olayı boyunca sabit değerde tutulan azami dönme momenti ile sağlanan ivmelenme halidir. Bundan sonuç olarak hareket denklemi uyarınca lineer bir hızlanma ortaya çıkmaktadır. İstenen hız değerine ulaşıldığında, tahrik momenti direnç momentine eşit olacak şekilde moment değeri sıfıra çekilmelidir. Elektrikli tahrik tekniğinde küçük mekanik zaman sabitleri nedeniyle bu tür dinamik olaylar sadece elektronik denetim devreleri (kaskat kontrol/denetim) ile gerçekleştirilebilmektedir. 

3- Elektrikli Dişli Motor nedir ve elektrikli doğrudan tahrik motorlara kıyasla hangi üstünlüklere sahiptir?
Dişli motorlarda yüksek hızlı bir rotor ile dönme sayısını düşürmede ve dönme momentini artırmakta kullanılan bir dişli mekanizması vardır. Dişli motorun üstünlüğü rotoru yavaş dönen doğrudan tahrikli motorlara göre daha yüksek bir güç-ağırlık oranına sahip olmasında yatar. 

4- Dönme momentinin bir motorun güç-ağırlık oranı ve tasarım büyüklüğü üzerindeki etkisi nasıldır?(Örnek vererek izah edin)
Devir sayısının aksine, dönme momenti motorun tasarım büyüklüğüne ve dolayısıyla güç-ağırlık oranına doğrudan etki eder: Yani aynı güçteki yüksek hızlı bir motor, düşük hızlı bir motora göre daha küçük ve hafiftir. Bu sadece elektromotorlar için böyle değildir. Diğer tüm tahrik formlarında da böyledir. Böylelikle, bir kamyonun aynı beygir gücündeki içten yanmalı motoru bir yarış aracının motorundan daha büyük ve ağır olduğunu söyleyebiliriz. Yine basit bir örnek vermek gerekirse , bir boksörün ağırlığı ve kas miktarı uzun mesafe koşucusuna göre daha fazladır. 

5- Üç fazlı Motor Sürücülerinin doğru akım motoru sürücülerine olan üstünlüğü, sürüş tekniği yönüyle nelerdir?
Doğru akım sürücülerinin en büyük zayıflığı mekanik bir akım komütatörüne sahip olmalarında yatar. Bu nedenle fırçaların çıkardığı kıvılcımlardan kaynaklı olarak çok ciddi aşınma ve yorulmalara maruz kalırlar. Buna karşılık üç fazlı veya alternatif akım sürücüleri bakım işlemlerine gerek duyulmaksızın oldukça sağlam bir şekilde imal edilirler. Öyle ki bir yıl gibi bir süre boyunca çalışan bir motor için bile bakım gerekli değildir. Bundan başka, alternatif akım sürücüleri ile dakikada 10000 devir gibi yüksek devirlere çıkabilmek mümkün olabilmektedir. Yüksek işletme güvenliği, sağlamlık, patlamaya karşı koruma, ve bakım gerektirmemesi gibi özellikleri nedeniyle bu sürücüler zamanla klasik doğru akım motor sürücülerinin yerini almaktadır. Güç elektroniğinin gelişmesine paralel olarak, bu trendin giderek güçlenmesi söz konusudur. 


.............................DEVAM EDECEK.............................

21 Ocak 2016 Perşembe

Çift Kutuplu Step (adım ) Motoru Denetimi Blok Diyagramı


Bugün sizlere adım çift kutuplu adım motorlarının sürücü devreleri hakkında kısa bir bilgi aktaracağım. Bu motorların basit bir şekilde mantığını alttaki görselden anlayabilirsiniz.

Step (adım )Motorlarının Çalışma Prensibi (Sequence : Sıra ))
Şimdi gelelim bu motorların sürücü devrelerine. Çift kutuplu bir adım motor sürücüsü için blok diyagram verilmiştir. Blok diyagramı oluşturan üç temel blok söz konusudur. İlki gerekli adımları üretmek için gerekli zamanlama ve faz üretimini gerçekleştiren adım üretecidir. Bu blok genellikle ya bir mikrokontrolör ya da mikrokontrolör dekoder ikilisinden oluşturulur. İkincisi, akım denetleme bloğudur. Bu safhada genellikle PWM kullanılır. Son blok ise güç sürücü devresinden oluşur ki burada ikili H köprü konfigürasyonu tercih edilir.

Step (adım )Motorlarının Denetimi-Sürücü Devresi Blok Diyagramı

6 Aralık 2014 Cumartesi

Değişken Frekanslı Sürücülerde (VFD ) Darbe Sayıları

Çeviri : Mete ÇAKIR
Kaynak: http://ecmweb.com/harmonics/4-1-1-variable-frequency-drives

Motor Sürücü (Envertör V/F kontrolör)
Bilindiği gibi frekans değiştirmek sureti ile motor kontrolü sayesinde geçmişteki sargı değiştirme ve direnç benzeri yöntemler ile yapılan hız kontrollerine oranla çok ciddi performans artışları , ekonomiklik ve güvenilirlik sağlanabilmiştir. Bugün pek çok motor kontrolünde kullanılan VFD tekniğinde kullanılan darbe sayısına bağlı olarak ortaya çıkan performans ve üstünlükler/zayıflıklar noktasında değerlendirmeler yapmaya çalışacağız.
Değiştirilebilir frekanslı sürüş yani VFD, enerji tasarrufu gözetilerek, modern tesislerde motorlar ve pompalar benzeri mekanik sistemlerin tahrikinde kullanılır. Hız ile yük uyumunu sağlayacak şekilde, motor çalışma eğrilerine uygunluk gösteren VFD , belli bir bölgenin ihtiyaçlarını esas alarak değişken hava ve su vs.. ihtiyacını karşılayıp motorun harcadığı enerjide ciddi bir enerji tasarrufu sağlamaktadır. Bu işlem ,  şebekeden gelen sabit frekanslı alternatif akımın  önce doğru akıma çevirilip sonra tekrar, ( IGBT  {yalıtılmış kapılı -çift kutuplamalı tranzistör } anahtarlama elemanlarının yüksek sayıda açma kapama yapmaları sayesinde meydana getirilen ) değişken frekanslı alternatif akıma dönüştürülmesi ile gerçekleştirilir.

Devam Edecek....

6 Darbeli vvf sürücü


25 Aralık 2013 Çarşamba

Oyuncaklarda Kullanılan En Basit Doğru Akım Motoru


Çoğumuz oyuncaklarda kullanılan motorların içini açıp bakmamışızdır. Elektrik ile ilgili olmayanlar için normal ama elektrikçi arkadaşlardan pek çoğu küçücük bir oyuncağın içinde fırçalı doğru akım motoru kullanılmayacağını çünkü bu motorların fırça sistemleri olduğundan hem ilk hareket problemi olan hem de komplex ve verimsiz (her komütasyon sırasında kısa süreli de olsa kısa devre olmak zorunda olduğundan böyle ama basit oyuncaklarda bu önemli bir problem olarak kabul edilmemelidir) bir motor olduğunu , aynı şekilde daimi mıknatıslı doğru akım motorlarının da sürücü devreleri gerektiren motorlar olduğunu bilirler. En azından bilenlerimiz vardır. Şimdi bu kadar basit yapıda hangi motor olabilir ki demişsseniz bugüne kadar bir kez de olsa,işte size cevap:


                          Üç Kutuplu Basit Doğru Akım Motoru (Oyuncaklarda Sıkça Kullanılır) 

Şimdi dikkat ederseniz bu motor küçük uygulamalar için fevkalade bir seçenektir. Basit bir veya iki kalem pilin uçlarını bu motorun sargılarına bağlarsanız motorunuz kendi kendine kalkışa geçer. Normalde 2-4 -6 gibi olan kutup başı sayısının burada 3 olmasının sebebi , kuzey güney kutuplarının yanında bir tane de dönen kısımın yani rotorun pozisyonundan bağımsız bir moment oluşturması istenen ve fiziksel olarak ana kutuplardan 60'ar derece ötelenmiş olan 3. bir kutubun varlığı ile motorun kendi kendine kalkışının sağlanmak istenmesidir. İşte size basit ve etkili bir oyuncak motoru, masrafsız, etkili ve şirin bir motor...


7 Aralık 2013 Cumartesi

Darbe Genişlik Modülasyonu (PWM)

Çeviren  Mete ÇAKIR : Elektrik Mühendisi

Darbe Genişlik Modülasyonu (PWM ) bir işlemcinin sayısal çıktılarının kontrol edilmesinde kullanılan etkili bir yöntemdir. PWM elektriksel gücün kontrol ve dönüştürülmesinden ölçüm ve iletişime kadar pek çok alanda kullanılır.

Analog Elektronik

Analog bir sinyal, sonsuz bir çözünürlükte ve hem zaman hem de şiddeti sürekli değişen bir değere sahiptir. 9 voltluk bir pil analog bir cihaz kabul edilebilir zira çıkış gerilimi her zaman 9 volt olmayıp sürekli değişmektedir ve herhangi bir zamanda belli değerlere sahiptir. Buna benzer şekilde pilden çekilen akım miktarı sonlu bir değerler öbeğiyle sınırlı olmayacaktır. Analog sinyaller sayısal sinyallerden ayırdedilebilirler çünkü sayısal sinyaller belli değerler öbeğine sahiptir. (0 Volt, 5 Volt vs ..)

Analog gerilim ve akımlar bir araba radyosunun sesini kontrol etmede olduğu gibi doğrudan kontrol sağlayabilirler. Basit bir analog radyoda sesi kısıp yükselten döner düğme değişken bir dirence bağlıdır. Bu düğmeyi çevirdiğinizde direnç yükselir ve alçalır. Bu olurken aynı şekilde akım da azalıp artar. Bu akım değişimi hoparlörlerdeki sürücü akımı değiştirmiş ve sesin büyüklüğünü değiştirmiş olır. Analog devre , radyoda olduğu gibi çıkışı girişiyle doğrusal olarak orantılı değişen devredir.

Analog control her ne kadar ilk bakışta uygun ve basit bir yapıya sahip olsa da her zaman ekonomik yönden cazip ve kullanışlı değildir. Birincisi analog devreler zamanla sürüklenmeye müsait olup bu yüzden de bu devrelerde ince ayar yapılması zordur. Hassas analog devreler şe bu problemin üstesinden gelinebilse de bu çözümler hem çok büyük ve ağır hem de pahalı bir donanım gerektirir. Analog devreler çok fazla ısınmaya maruz kalabilir ve ortaya çıkan bu ısı aktif devre elemanları üzerinden geçen akım ile gerilimin çarpımı kadardır. Analog devreler gürültüye karşı hassastırlar. Sonsuz çözünürlükleri yüzünden bu devrelerdeki akım değeri bu gürültülerden muhakkak etkilenirler.

Sayısal Kontrol

Analog devrelerin sayısal olarak kontrol edilmesi ile , sistem maliye ve güç tüketimleri çok büyük öçüde azaltılabilir. Dahası pek çok işlemci ve DSP donanım, uygulamayı kolaylaştıran “çip üzerine montaj” lı bir PWM kontrolör yapısını zaten üzerinde bulundurmaktadır.

Kısaca ,PWM analog sinyal seviyelerinin sayısal olarak kodlanmasıdır. Yüksek çözünürlüklü sayıcıların kullanımı ile , kare dalga sinyalinin çalışma çevrimi (lojik 1 seviyesinde geçen süre / 1 peryot ) belirli bir analog sinyal seviyesini kodlaması için kiplenir. PWM sinyali herhangi bir zaman aralığı içerisinde halen sayısal olup tüm doğru akım beslemesi o anda ya açık ya da kapalıdır. Gerilim ya da akım kaynağı analog yüke sürekli tekrar eden açık ve kapalı darbeleri ile aktarılarak yük beslenir. Yeterli bir bant genişliği verildiğinde herhangi bir analog sinyal PWM ile kodlanır.

Aşağıdaki şekil değişil PWM sinyallerini göstermektedir. Şekil 1 a yüzde 10 çalışma çevriminde bir çıktıyı gösterir. Yani sinyal peryotun yüzde 10 'unda lojik 1 yüzde 90 ında 0 dır. (lojik 1 : dc akım akıyor, lojik 0 : dc akım akmıyor.).Şekil 1b ve 1c de ise sırası ile %50 ve % 90 çalışma çevrimleri gösterilmektedir. Bu 3 şekle bakarak 9 volt bir beslemeden bahsedecek olursak mesela % 10 çalışma çevriminde analog sinyal seviyesinin 0,9 volt olduğu görülebilir.


                         Şekil 1 Değişken Çalışma Çevrimlerinde PWM İşaretleri

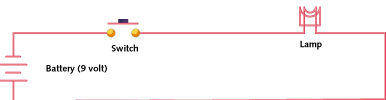
Şekil 2'de PWM kullanarak sürülen bir devre gösterilmiştir. Şekide 9 voltluk bir batarya akkor telli bir lambayı enerjilendirmektedir. Batarya ve lambadan oluşan devre üzerindeki anahtarı 50 ms için kapatırsak bu ikilisi 50 ms için 9 volt bir gerilim altında bulunur.Diğer bir 50 ms için anahtarı açar isek lambaya gerilim uygulanmamış olur. Bu çevrimi bu şekilde sürekli devam ettirir isek, bu besleme veya sürme şekli sanki bataryadan lambaya ortalama 4,5 volt sürekli uygulanıyormuşçasına bir etki gösterir. Bu durumda çalışma çevrimi % 50 olarak verilir.


                                                       Şekil 2: Basit bir PWM devresi


Pek çok yük , endüktif ya da kapasitif olsun 10 hz den çok daha büyük bir frekansa ihtiyaç duyarlar. Lambamızı 5 saniye açık 5 saniye kapalı olacak şekilde sürdüğümüzü düşünelim. Bu durumda çalışma çevrimi % 50 olurken lamba 5 saniye açık 5 saniye kapalı olacaktır. (pratikte gereksiz bir durum olacaktır.)

Lambanın 4,5 volt görebilmesi için , yüke anahtarlama durumunda değişime gösterdiği cevap süresine göre çok daha kısa bir süreye karşılık gelen çalışma süresi uygulanmalıdır. Dimmer lamba etkisinin gerçekleşebilmesi , modülasyon frekansının artırılması ile mümkündür. Bu durum PWM uygulamalarında da geçerlidir. Genel frekans aralığı 1 khz -200 khz dir.


PWM Kontrolörler

Pek çok mikroişlemci üzerinde  PWM kontrolörler bulunmaktadır. Örneğin Microchip PIC16C67 üzerinde her biri  devre-kapalı süresi ve peryot seçme özelliğine sahip   iki adet PWM kontrolör bulunmaktadır. 
Çalışma süresi devre kapalı süresinin toplam çalışma süresine olan oranıdır. Böylelikle çalışma frekansı toplam çalışma süresi (peryot (T)) nin tersidir (1/T). PWM çalışma yapılabilmesi için başlangıçta yazılımın yapması gerekenler hakkında  ürüne ait bilgi kitapçığında :
  • Modüle eden kare dalganın, devre üzerindeki zamanlayıcı/sayıcıya ait peryot büyüklüğünü ayarlayabilmesi
  • PWM kontrol kütüğü(register)nde ki  devrede-kalma süresini ayarlayabilmesi
  • Genel kullanım amaçlı giriş/çıkış bacağı olan PWM çıkışının yönünü ayarlayabilmesi zamanlayıcıyı başlatabilmesi
  • PWM kontrolörünü çalıştırabilmesi
şart koşulmaktadır.

Bazı PWM kontrolörler proramlama detaylarında değişkenlik gösterse de temel mantık hepsinde aynıdır.
Haberleşme ve Kontrol


PWM sistemlerinin üstünlükleri arasında, işlemciden kontrol edilen sisteme dek sinyalin tamamen sayısal kalması, böylelikle sayısal analog dönüşümüne gerek kalmaması bulunmaktadır. Sayısal sinyalin korunması sayesinde parazit etkiler minimize edilir. Bir parazit sayısal bir sinyali lojik 1 den sıfıra ya da sıfırdan lojik 1 e çekebiliyor ise etkiliş olabilir.Analogdan ziyade PWM kullanmanın bir diğer faydası parazit bağışıklılığının artırılabilmesidir. Analog sinyalden PWM tekniğine geçiş haberleşme kanalının büyük ölçüde artmasına yol açar. Alıcı tarafta uygun bir RC (direnç-kapasitör) ya da LC (endüktans kapasitans) devre, yükse modülasyon frekansının filtrelenmesi ile asıl sinyalin elde edilmesini sağlar.

PWM pek çok uygulamaya sahiptir. Somut bir örnek olması açısından, PWM kontrollü freni ele alalım. Basitçe , frende uygulanan kuvveti yaratan basınç etkisi analog bir sinyal kullanarak elde edilir. Ne kadar çok voltaj / akım uygulanırsa o kadar çok basınç yani fren kuvveti elde edilir.

PWM kontrolörünün çıkışı kaynak ile devre arasında bulunan bir anahtara etki ettirilir. Daha fazla bir durdurma kuvveti üretebilmek için, yazılım PWM çıkışının çalışma çevrimini  artırmalıdır. Belli bir fren kuvvetinin meydana getirilebilmesi isteniyor ise,çalışma çevirimi ile basınç arasındaki ilişkinin kurulabilmesi amacıyla gerekli matematiksel hesaplamalarda kullanılmak üzere ölçümler yapılmalıdır.(Sonuç olarak elde edilen formül veya tablolarda çalışma sıcaklığı, yüzey aşınması vs hesaba katılmalıdır.)
Meslea frene uygulanacak basınç  100 birim olarak değiştirilir ise  , yazılım gerekli kuvveti oluşturacak çalışma çevrimini ilgili tablodan hesaplayacaktır. Bu sayede PWM kontrolör çalışma çevrimini yeni değerine getirecek fren de aynı şekilde etki edecektir. Sistemde bir algılayıcı bulunur ise çalışma çevrimi istenilen basınç ya da kuvvet elde edilinceye dek, kapalı çevrim kontrolü altında ayara tabi tutulur.
Kısaca PWM tekniği ekonomiktir, hacim ve alandan tasarruf ettirir ve parazit bağışıklığına sahiptir. 
Kaynakça :
://www.barrgroup.com/Embedded-Systems/How-To/PWM-Pulse-Width-Modulation